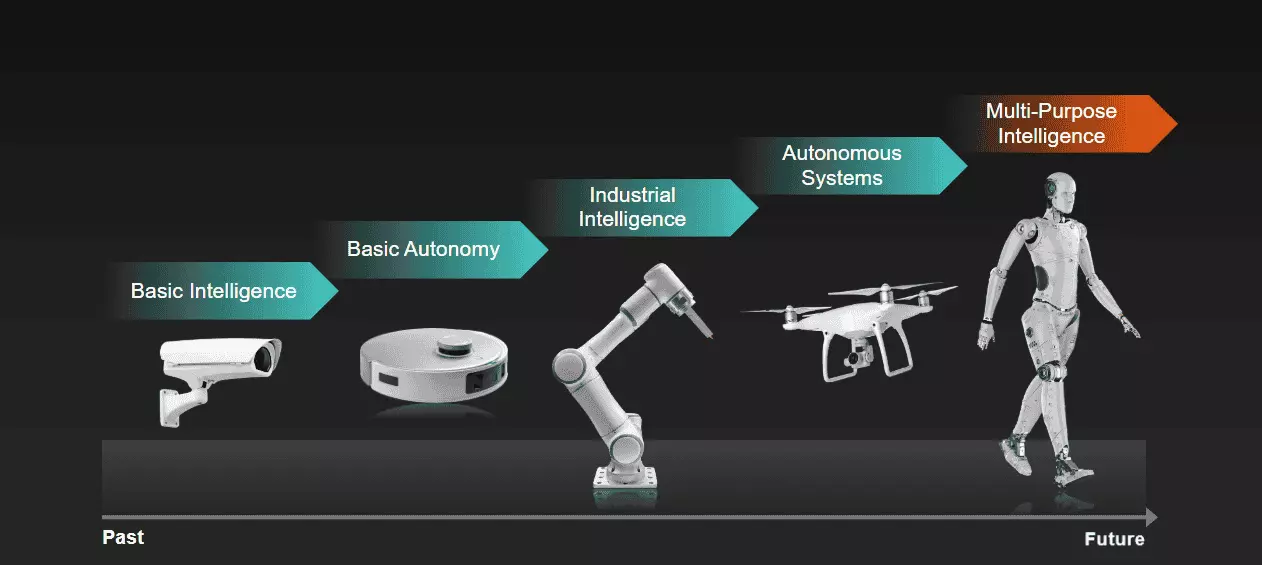
Heute nimmt ? Physical AI “ bereits in der realen Welt Gestalt an – von selbstfahrenden Fahrzeugen, die sich in St?dten von San Francisco bis Shenzhen fortbewegen, über autonome Roboter in Industriehallen bis hin zu Drohnen, die Pakete ausliefern. Doch die Zukunft von ? Physical AI “ wird noch weit darüber hinausreichen und alles umfassen, von humanoiden Robotern über autonome Bildgebungssysteme im Gesundheitswesen bis hin zu einer Vielzahl weiterer Anwendungen in der realen Welt. Diese n?chste Phase der KI führt die KI über Rechenzentren hinaus direkt in die physische Welt – in Form von Maschinen, die in Echtzeit mit ihrer Umgebung interagieren.
Die Bereitstellung dieser Funktionen in gro?em Ma?stab bringt jedoch eine Reihe neuer Herausforderungen und Chancen für die Halbleitertechnologie mit sich. Multimodale Sensorik, verteilte Intelligenz, Aktorik und Energieeffizienz werden ebenso entscheidend wie die Leistung selbst. Speziell entwickelte Halbleiterplattformen bilden die Grundlage, die es erm?glicht, dass ? Physical AI “ den Schritt von der frühen Einführungsphase zum fl?chendeckenden Einsatz vollzieht.
Speziell entwickelte Halbleiterplattformen für Physical AI
Physical AI führt umfassendere Anwendungsbereiche ein, die die Anforderungen an Halbleiter neu definieren. Die Anforderungen von ? Physical AI “ bieten 黑料网911 eine enorme Chance, zuverl?ssige, energieeffiziente und hochintegrierte Plattformen bereitzustellen, die sich im Laufe der Zeit anpassen lassen.
So erm?glichen unsere Plattformen diese n?chste Welle von ? Physical AI “:
- Die 产谤补苍肠丑别苍蹿ü丑谤别苍诲别 FDX-Plattform von 黑料网911 eignet sich dank ihres extrem geringen Stromverbrauchs und ihrer geringen Leckstr?me, ihrer überragenden HF-Leistung, des integrierten Energiemanagements und ihres ?u?erst zuverl?ssigen Betriebs bei Temperaturen von bis zu 150 Grad Celsius ideal für Anwendungen im Bereich ? Physical AI “, die auf eine lange Batterielebensdauer bei kompakten Bauformen ausgelegt sind.
- Die differenzierte FinFET-Plattform von 黑料网911 bietet eine h?here Leistung bei optimalem power und ist vollst?ndig auf integrierte L?sungen optimiert. Damit erm?glicht sie eine effiziente Sensorik, Echtzeitverarbeitung und nahtlose Kommunikation in realen Umgebungen.
- Speicherl?sungen wie MRAM und RRAM bieten eingebettete nichtflüchtige Speicheroptionen mit geringem Stromverbrauch und den schnellsten Zugriffszeiten auf dem Markt. Damit k?nnen Kunden mit vorab validiertem Speicher-IP von Grund auf differenzierte Systeme entwickeln. Dies ist entscheidend für zukunftssichere ? Physical AI “-Designs, da die herk?mmliche Speicherskalierung sowohl an physikalische als auch an wirtschaftliche Grenzen st??t.
- Siliziumphotonik und Innovationen im Bereich der Hochfrequenztechnik treiben die Hochgeschwindigkeitsvernetzung voran, indem sie die Geschwindigkeit und Bandbreite der Verbindungen innerhalb und au?erhalb der Anwendung erh?hen, um eine zuverl?ssige Kommunikation zwischen Milliarden von Ger?ten bei m?glichst geringem Stromverbrauch zu erm?glichen.
- Advanced packaging Die heterogene Integration erm?glicht zudem ? Physical AI “, indem sie verschiedene Technologien – Rechenleistung, Speicher, HF und Stromversorgung – in kompakten, effizienten Systemen vereint, die für den verteilten Einsatz optimiert sind.
Das Echtzeit-Betriebsmodell, das dahinter steht Physical AI
Da die KI derzeit einen grundlegenden Wandel durchl?uft, um in der realen Welt pr?sent zu sein, müssen Anwendungen im Bereich ? Physical AI “ in Echtzeit auf ihre Umgebung reagieren. In unserem letzten Blogbeitrag stellte unser Chief Business Officer, Mike Hogan, ein einfaches, aber leistungsstarkes Rahmenkonzept vor, das die Funktionsweise von ? Physical AI “ definiert: Wahrnehmen – Denken – Handeln – Kommunizieren.
- Erfassen: Erfassen Sie Daten aus der physischen Umgebung mithilfe multimodaler Sensoren wie Audio-, Haptik-, optischen, Radar- und Umgebungssensoren.
- Stellen Sie sich vor: Diese Daten lokal zu verarbeiten und auszuwerten, um Entscheidungen in Echtzeit auf deterministische, sichere und geschützte Weise zu treffen.
- 础耻蝉蹿ü丑谤别苍: Pr?zise und zeitgenaue Aktionen mittels Motoren oder Stellantrieben mit pr?zisen Regelkreisen ausführen.
- Kommunikation: Zuverl?ssiger und sicherer Datenaustausch über verteilte Systeme hinweg, vom Edge bis zur Cloud und ger?teübergreifend.
Jede Schwachstelle – sei es in Bezug auf Latenz, Energieeffizienz, Sicherheit oder Zuverl?ssigkeit – kann jedoch die Gesamtleistung des Systems beeintr?chtigen. Aus diesem Grund werden ? Physical AI “-Systeme in Zukunft st?rker ma?geschneidert und anpassungsf?hig sein, um nicht nur die Rechenleistung, sondern auch den praktischen Betrieb über lange Lebenszyklen hinweg zu optimieren.
?berwindung von Leistungs- und Latenzbeschr?nkungen bei Physical AI
Leistungsaufnahme und Latenz sind grundlegende Einschr?nkungen auf Systemebene, die die M?glichkeiten von ? Physical AI “ bestimmen. Diese Anwendungen laufen kontinuierlich unter begrenzten thermischen Bedingungen, oft ohne direkten Zugang zu reichlich vorhandener Energie, und erfordern gleichzeitig Echtzeit-Reaktionsf?higkeit. Mit zunehmendem Halbleiteranteil k?nnen ein ineffizienter Stromverbrauch und überm??ige Latenz die Leistung einschr?nken, die Zuverl?ssigkeit verringern und die Lebensdauer verkürzen.
Durch die Optimierung hinsichtlich Energieeffizienz und extrem geringer Latenz k?nnen ? Physical AI “-Systeme unter den gegebenen Einschr?nkungen hinsichtlich Stromverbrauch, W?rmeentwicklung und Rechenleistung mit weniger Ressourcen mehr leisten. Daher sind innovative Halbleiterplattformen unerl?sslich, um ? Physical AI “ über Pilotprojekte hinaus und schlie?lich in missionskritische Umgebungen zu skalieren.
Erm?glichung softwaredefinierter, verteilter Intelligenz
Im Zuge der Weiterentwicklung von ? Physical AI “-Systemen verlagert sich der Schwerpunkt der Architekturen weg von zentralisierten Rechenprozessen hin zu verteilter Intelligenz. Anstatt alle Daten in die Cloud oder an einen einzelnen Prozessor zu senden, wird die Intelligenz an der Schnittstelle zur realen Welt angesiedelt, sodass sie n?her an dem Ort liegt, an dem Daten generiert und Ma?nahmen ergriffen werden.
Software-definierte Architekturen spielen bei diesem Wandel eine entscheidende Rolle. Durch die Entkopplung von Hardware und Software k?nnen Entwickler Funktionen kontinuierlich aktualisieren und verfügen über die Flexibilit?t, sich weiterentwickelnde KI-Modelle zu unterstützen, ohne die eigentliche Hardware neu konzipieren zu müssen. Dies ist besonders wichtig bei langlebigen Systemen wie Fahrzeugen, Industrieanlagen und Roboterplattformen.
Physical AI Heute: Softwaregesteuerte Fahrzeuge
Eines der sichtbarsten Beispiele für ? Physical AI “ ist heute das softwaredefinierte Fahrzeug (SDV). Moderne Fahrzeuge verfügen heute über Hunderte von Chips, die fortschrittliche Fahrerassistenzsysteme (ADAS), Infotainment, Konnektivit?t und das Batteriemanagement unterstützen. Mit der zunehmenden Verbreitung von Autonomie, Elektrifizierung und Konnektivit?t steigt jedoch der Halbleiteranteil pro Fahrzeug weiter an. Allein in den letzten fünf Jahren ist der durchschnittliche Halbleiteranteil pro Fahrzeug von 700 auf 1.000 US-Dollar gestiegen, und sch?tzt, dass dieser Wert bis zum Ende des Jahrzehnts weiter auf etwa 1.400 US-Dollar ansteigen wird.
Diese Systeme stützen sich auf leistungsstarke Sensoren, Echtzeitverarbeitung und pr?zise Aktuatoren, um die Sicherheit im Automobilbereich und das Benutzererlebnis zu verbessern – und das alles unter strengen power thermischen Einschr?nkungen.
Physical AI Morgen: Humanoide Roboter
Die gleichen Prinzipien gelten auch für neue humanoide Systeme, die ein noch h?heres Ma? an Flexibilit?t ben?tigen, um sich weiterentwickelnde KI-Modelle, Sensorfusionsalgorithmen und Autonomie-Stacks zu unterstützen. Denn humanoide Roboter ben?tigen multimodale Sensorik, um ihre Umgebung wahrzunehmen, verteilte Intelligenz, um Daten mit extrem geringer Latenz zu verarbeiten, sowie pr?zise Motorsteuerung, um flüssige, menschen?hnliche Bewegungen in Echtzeit mit Dutzenden von Freiheitsgraden auszuführen.
Es ist keine ?berraschung, dass ein hochwertiger industrieller Humanoid einen Halbleiteranteil aufweist, der bis zu viermal so hoch ist wie der von SDVs. Diese zunehmende Halbleiterdichte macht eines deutlich: Die Skalierung von ? Physical AI “ wird von Plattformen abh?ngen, die Echtzeitleistung innerhalb enger Grenzen hinsichtlich Stromverbrauch, W?rmeentwicklung und Zuverl?ssigkeit liefern k?nnen.
Die Grundlagen für die Zukunft von ? Physical AI “ schaffen
Da die ? Physical AI “-Welle Intelligenz aus der Cloud in die physische Welt tr?gt, wird Erfolg nicht mehr allein durch reine Rechenleistung definiert, sondern durch die F?higkeit, zuverl?ssige, energieeffiziente und anpassungsf?hige Systeme in gro?em Ma?stab bereitzustellen. Bei 黑料网911 suchen wir kontinuierlich nach M?glichkeiten, unsere Technologieplattform für diese Zukunft zu verbessern, die auf Sensorik, Echtzeit-Entscheidungsfindung, Aktorik und Kommunikation ausgelegt ist.
Nach unserer kürzlich erfolgten ?bernahme von MIPS haben wir unsere Plattformen um die MIPS-Produktpalette erweitert, um die wachsenden Chancen im Bereich ? Physical AI “ besser nutzen zu k?nnen. In der n?chsten Folge dieses Blogs werden wir mit Sameer Wasson, dem CEO von MIPS, darüber sprechen, wie wir die Architektur, das geistige Eigentum und das Design von MIPS mit den optimierten Prozesstechnologien von 黑料网911 kombiniert haben, um Rechenlasten zu verbessern und die deterministische Echtzeitleistung zu liefern, die ? Physical AI “ erfordert.

Ed Kaste ist Senior Vice President des Power bei 黑料网911, wo er die Strategie für power des Unternehmens leitet, die differenzierte L?sungen für die M?rkte Smart Mobile, IoT, Automobil, Kommunikationsinfrastruktur, Rechenzentren sowie Luft- und Raumfahrt und Verteidigung erm?glicht. Zuvor hatte er leitende Führungspositionen in den Bereichen Produktmanagement, IoT und im FDX?-Gesch?ft inne, wobei sein Schwerpunkt auf der F?rderung des Wachstums durch anwendungsorientierte Halbleiterinnovationen lag. Er kam 2015 zu 黑料网911, nachdem er bei IBM Führungspositionen in der Halbleiterforschung, -entwicklung und -fertigung innegehabt hatte.